Interfejs SPI należy do tych rozwiązań, które wyglądają prosto na schemacie, ale w praktyce potrafią zadecydować o stabilności całego układu. W tym artykule wyjaśniam, jak działa ta magistrala, kiedy rzeczywiście ma sens, jak dobrać tryb pracy i jakie błędy najczęściej psują komunikację między mikrokontrolerem a peryferiami.
Najkrócej: SPI to szybki interfejs do krótkich połączeń między układami na jednej płytce
- SPI działa synchronicznie, bo oba urządzenia korzystają ze wspólnego zegara.
- Komunikacja jest pełnodupleksowa, więc dane mogą płynąć w obie strony jednocześnie.
- Najczęściej spotkasz cztery linie: zegar, dane w obie strony i wybór układu.
- Największe problemy powodują nie długość kodu, tylko zły tryb CPOL/CPHA i słaba jakość sygnału.
- SPI świetnie sprawdza się w elektronice na poziomie płytki, ale nie jest najlepszym wyborem do długich przewodów.
- W systemach energetycznych i fotowoltaicznych najczęściej obsługuje czujniki, pamięci, wyświetlacze i układy pomiarowe.
Czym jest interfejs SPI i po co się go stosuje
SPI to synchroniczna magistrala szeregowa używana do szybkiej wymiany danych między układami elektronicznymi. W praktyce traktuję ją jako rozwiązanie do komunikacji na krótkim dystansie, najczęściej na tej samej płytce PCB albo między ściśle współpracującymi modułami. Jej największa zaleta jest bardzo konkretna: prosty układ połączeń, duża szybkość i przewidywalne zachowanie, jeśli dobrze ustawisz tryb pracy oraz zadbasz o sygnały.
Najczęściej SPI łączy mikrokontroler z czujnikiem, przetwornikiem ADC lub DAC, pamięcią EEPROM, sterownikiem wyświetlacza, rejestrami przesuwnymi albo układami pomiarowymi. W urządzeniach związanych z energią, na przykład w falownikach fotowoltaicznych, licznikach energii czy sterownikach monitoringu baterii, interfejs ten bywa szczególnie przydatny tam, gdzie trzeba szybko odczytać dane i od razu je przetworzyć. To nie jest więc abstrakcyjny „protokół z noty katalogowej”, tylko bardzo praktyczne narzędzie do pracy na poziomie elektroniki użytkowej i przemysłowej.
Najważniejsze jest jednak to, że SPI nie narzuca jednego sztywnego formatu wymiany danych. To daje dużą swobodę projektową, ale wymaga też uważniejszego sprawdzania zgodności między układami. I właśnie od tego przechodzę do samych sygnałów oraz topologii połączenia.
Jak działa połączenie i które linie są naprawdę potrzebne
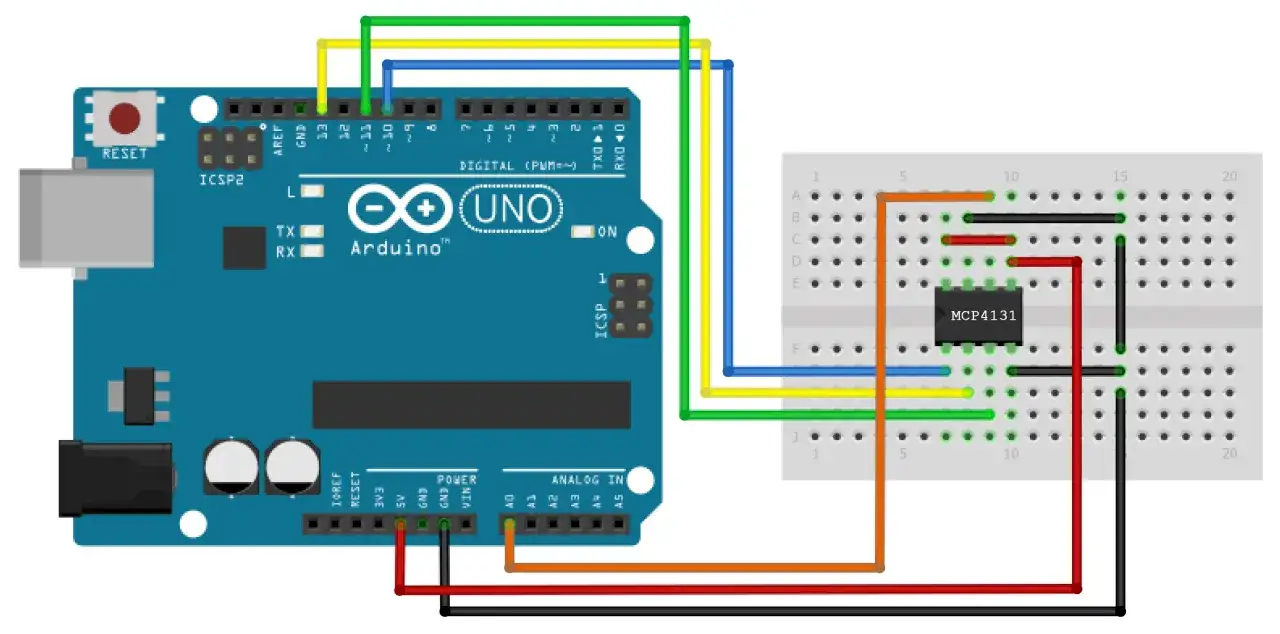
Klasyczna magistrala SPI opiera się na czterech sygnałach: zegarze, linii danych w obie strony i sygnale wyboru układu. Najczęściej spotkasz nazwy MOSI i MISO, choć w dokumentacji producentów pojawiają się też określenia bardziej neutralne, na przykład linia wejścia i wyjścia układu nadrzędnego. Dla czytelnika ważne jest nie tyle nazewnictwo, ile funkcja każdej z tych linii.
| Sygnał | Rola w komunikacji | Co warto zapamiętać |
|---|---|---|
| SCLK | Zegar generowany przez układ nadrzędny | Wyznacza moment próbkowania danych |
| MOSI | Dane z układu nadrzędnego do podrzędnego | Wysyłasz nimi komendy, adresy i dane sterujące |
| MISO | Dane z układu podrzędnego do nadrzędnego | Tę linię czytasz przy odczycie rejestrów lub wyników pomiaru |
| CS | Wybór konkretnego układu podrzędnego | Zwykle aktywny stan niski, czyli układ wybiera się poziomem 0 |
W prostym układzie jeden master komunikuje się z jednym slave, ale w praktyce częściej widzę konfigurację z kilkoma układami podrzędnymi. Każdy z nich dostaje osobną linię CS, dzięki czemu nie odpowiada na ruch na magistrali, kiedy nie jest adresowany. To rozwiązanie jest wygodne, dopóki liczba wyprowadzeń w mikrokontrolerze jeszcze się zgadza z liczbą peryferiów.
Istnieje też wariant 3-przewodowy, w którym dwie linie danych są połączone w jedną dwukierunkową. To oszczędza piny, ale nie zawsze jest najwygodniejsze, bo wymaga kompatybilnych układów i bardziej świadomego sterowania kierunkiem transmisji. Z kolei układy w łańcuchu daisy chain są sensowne tam, gdzie producent przewidział taką topologię, na przykład w niektórych sterownikach lub rejestrach przesuwnych.
W praktyce bardzo dbam też o ścieżki na płytce. SPI lubi krótkie połączenia, wspólną masę i czyste zbocza sygnałów. Jeśli magistrala biegnie obok elementów mocy, przetwornic lub długich przewodów, problemy zwykle pojawiają się szybciej, niż sugeruje sam schemat. I właśnie na poziomie czasowania najłatwiej popełnić kolejny błąd.
Tryby pracy, które najczęściej sprawiają problemy
W SPI szczególnie ważne są dwa parametry: CPOL i CPHA. Pierwszy określa, w jakim stanie spoczywa zegar, gdy nie trwa transmisja, a drugi mówi, na którym zboczu dane są próbkowane albo zmieniane. Brzmi technicznie, ale w praktyce to właśnie zły dobór trybu odpowiada za większość „dziwnych” objawów, takich jak losowe bajty, przesunięte bity czy ekran, który pokazuje śmieci zamiast danych.
| Tryb | CPOL | CPHA | Stan spoczynkowy zegara | Najczęstszy efekt pomyłki |
|---|---|---|---|---|
| Tryb 0 | 0 | 0 | niski | Układ działa poprawnie, jeśli obie strony oczekują próbkowania na zboczu narastającym |
| Tryb 1 | 0 | 1 | niski | Dane bywają przesunięte o jeden bit, gdy master i slave nie zgadzają się co do zbocza |
| Tryb 2 | 1 | 0 | wysoki | Komunikacja wygląda podobnie do trybu 0, ale przy innym stanie spoczynkowym zegara |
| Tryb 3 | 1 | 1 | wysoki | Najłatwiej o błędy przy niezgodnym domyślnym ustawieniu peryferiów |
Ja zwykle zaczynam od noty katalogowej konkretnego układu, a nie od ogólnej zasady „SPI to SPI”. To ważne, bo dwa elementy opisane jako zgodne z SPI mogą nadal wymagać innego trybu, innej długości ramki, innej kolejności bitów albo innego zachowania CS. W dokumentacji warto sprawdzić też, czy dany układ wysyła dane od najstarszego bitu, czy od najmłodszego, bo to kolejna rzecz, która potrafi zrujnować odczyt mimo poprawnego taktowania.
Jeśli chcesz szybko zweryfikować problem, najpierw obniż taktowanie, potem sprawdź CPOL i CPHA, a dopiero na końcu szukaj winy w firmware. W zaskakująco dużej liczbie projektów winny jest po prostu nie ten tryb, a nie sam kod. To prowadzi do pytania, kiedy SPI rzeczywiście daje przewagę nad innymi popularnymi magistralami.
Kiedy SPI wygrywa z I2C i UART
SPI nie jest „lepsze” od innych interfejsów w absolutnym sensie. Jest po prostu lepsze wtedy, gdy potrzebujesz szybkiej, przewidywalnej komunikacji między kilkoma układami na krótkim dystansie i możesz poświęcić więcej linii na adresowanie urządzeń. Jeśli liczysz każdą nóżkę mikrokontrolera, a transfery są niewielkie, I2C bywa wygodniejsze. Jeśli potrzebujesz łącza punkt-punkt, diagnostyki albo prostego portu szeregowego, UART nadal ma sens.
| Kryterium | SPI | I2C | UART |
|---|---|---|---|
| Szybkość | Bardzo wysoka, zależna od układu i jakości ścieżek | Niższa niż w SPI | Zwykle najmniej odpowiednia do szybkiego przesyłu danych peryferyjnych |
| Liczba przewodów | Więcej, bo trzeba osobny CS lub kilka CS | Mniej, bo linie są współdzielone | Niewiele, ale zwykle tylko połączenie punkt-punkt |
| Jednoczesny odbiór i nadawanie | Tak | Nie w klasycznej pracy | Zależnie od implementacji, ale nie jako typowa cecha magistrali |
| Rozbudowa o kolejne układy | Prosta, ale rośnie liczba linii CS | Wygodna, bo urządzenia dzielą wspólny bus | Mało wygodna w roli wielourządzeniowej magistrali |
| Odporność na odległość | Dobra na płytce, słabsza na dłuższych przewodach | Też raczej krótkie połączenia | Zależna od implementacji, ale nie jest to klasyczny bus do szybkich danych z czujników |
Najpraktyczniej wygląda to tak: jeśli buduję układ z szybkim ADC, wyświetlaczem i pamięcią, SPI daje mi porządek i szybkość. Jeśli mam kilka wolniejszych czujników środowiskowych, sensowniej bywa zastosować I2C. Jeśli zaś potrzebuję diagnostycznego kanału do serwisu albo prostego połączenia z modułem komunikacyjnym, UART jest często bardziej naturalny. Trzeba jednak pamiętać o jednym ograniczeniu: SPI nie ma jednego „uniwersalnego” standardu elektrycznego i protokolarnego, więc zgodność zawsze sprawdzam na poziomie konkretnego układu, nie samej nazwy interfejsu.
Ta różnica ma znaczenie także wtedy, gdy projekt trafia do urządzenia pracującego w trudniejszym środowisku, na przykład w elektronice związanej z energią. Tam najczęściej okazuje się, że problemem nie jest sam wybór magistrali, tylko sposób prowadzenia ścieżek i przygotowanie układu do zakłóceń.
Najczęstsze błędy przy wdrażaniu
W projektach z SPI najczęściej psują się nie „duże” rzeczy, tylko drobiazgi. To dobra wiadomość, bo większość problemów da się wykryć szybko, jeśli wiesz, gdzie patrzeć. Ja zwykle zaczynam od listy poniżej, bo właśnie tam trafia się zdecydowana większość usterek.
- Zły tryb CPOL/CPHA - układ odpowiada, ale dane są przesunięte albo wyglądają na losowe.
- Nieprawidłowy sygnał CS - wybór układu trwa za krótko, jest odwrócony logicznie albo zostaje puszczony w połowie ramki.
- Zbyt długie połączenia - na płytce sygnał zwykle działa, ale po przejściu przez przewód zaczyna się rozjeżdżać timing.
- Brak zgodności poziomów napięć - 3,3 V i 5 V to nie jest detal, tylko realne ryzyko błędnej interpretacji stanu logicznego.
- Kolizja na MISO - dwa układy próbują jednocześnie nadawać, bo jeden nie przechodzi w stan wysokiej impedancji.
- Zbyt wysokie taktowanie na start - układ działa na papierze, ale w rzeczywistym boardzie wymaga niższej częstotliwości zegara.
- Brudny powrót prądu i słaba masa - ścieżki są krótkie, ale pętla sygnałowa nadal robi kłopoty.
W debugowaniu lubię jeden prosty nawyk: najpierw uruchamiam magistralę na niższym zegarze, a dopiero później podnoszę parametry. Dobrze działa też logic analyzer, bo pozwala zobaczyć nie tylko to, czy bajt dotarł, ale też czy CS, zegar i zbocza wyglądają tak, jak układ oczekuje. Jeśli sprzęt pokazuje błędy tylko przy większej szybkości, winny bywa nie firmware, lecz integralność sygnału.
W systemach energetycznych dochodzi jeszcze jeden czynnik: zakłócenia od przetwornic, falowników i elementów mocy. W takim środowisku prowadzenie SPI trzeba traktować tak samo poważnie jak projekt zasilania, bo pojedynczy błąd na ścieżce potrafi objawić się dopiero po dłuższej pracy urządzenia. To właśnie dlatego szczególnie cenię SPI w dobrze zaprojektowanych układach na jednej płytce, a ostrożniej podchodzę do dłuższych połączeń.
Gdzie SPI spotyka się w elektronice energetycznej
W elektronice związanej z fotowoltaiką i szerzej z energetyką SPI pojawia się częściej, niż wielu osobom się wydaje. W falowniku może łączyć mikrokontroler z przetwornikiem pomiarowym, pamięcią konfiguracji, sterownikiem wyświetlacza albo układem monitorującym parametry pracy. W sterowniku ładowania akumulatorów może obsługiwać szybki odczyt napięć, prądów i temperatur, a w rejestratorze danych pomaga zebrać informacje z czujników i zapisać je bez zbędnych opóźnień.
Największy sens ma tam, gdzie wszystko dzieje się lokalnie: jeden kontroler, kilka peryferiów, krótka ścieżka i potrzeba szybkiego odczytu. To dobry wybór do paneli operatorskich, modułów pomiarowych, układów nadzoru temperatury, a nawet prostych interfejsów między mikrokontrolerem a pamięcią, w której trzymasz nastawy urządzenia. W praktyce SPI jest wtedy „wewnętrznym językiem” płytki, a nie łączem między odległymi modułami.
Jeśli jednak sygnał ma wyjść poza obudowę, przejść przez dłuższy przewód albo działać w pobliżu silnych zakłóceń, zaczyna się robić trudniej. Wtedy częściej rozważa się izolację, sygnały różnicowe albo zupełnie inną magistralę. To nie jest wada SPI, tylko granica jego naturalnego zastosowania. I właśnie tę granicę warto rozpoznać przed projektem, zamiast walczyć z nią dopiero po uruchomieniu prototypu.
Co sprawdzić przed pierwszym uruchomieniem układu
Jeśli miałbym zostawić jedną praktyczną listę dla osoby wdrażającej tę magistralę, wyglądałaby tak: porównaj poziomy napięć wszystkich układów, sprawdź poprawny tryb CPOL/CPHA, potwierdź kierunek bitów i upewnij się, że CS obejmuje całą ramkę transmisji. To cztery punkty, które oszczędzają najwięcej czasu podczas uruchamiania.
- Sprawdź, czy wszystkie układy pracują na zgodnych poziomach logicznych.
- Ustaw dokładnie ten tryb SPI, którego wymaga konkretny peryferyjny układ.
- Zweryfikuj, czy sygnał CS aktywuje tylko jedno urządzenie naraz.
- Zacznij od niższej częstotliwości zegara i zwiększaj ją dopiero po stabilnym odczycie.
- Trzymaj ścieżki możliwie krótko i nie prowadź ich bezpośrednio przy elementach mocy.
- Testuj komunikację logic analyzorem albo oscyloskopem, nie tylko po zachowaniu programu.
Jeżeli projekt pozostaje na jednej płytce i każdy układ ma jasną dokumentację, SPI zwykle daje bardzo dobry balans między szybkością a prostotą. Gdy komunikacja zaczyna przypominać długi, zakłócony kanał, lepiej od razu myśleć o izolacji lub innej architekturze niż liczyć na to, że „jakoś zadziała”. W elektronice to właśnie takie decyzje najczęściej odróżniają działający prototyp od solidnego urządzenia, które da się bezpiecznie wdrożyć i utrzymać w dłuższym czasie.